9月15日政治小测材料分析题优秀试卷展
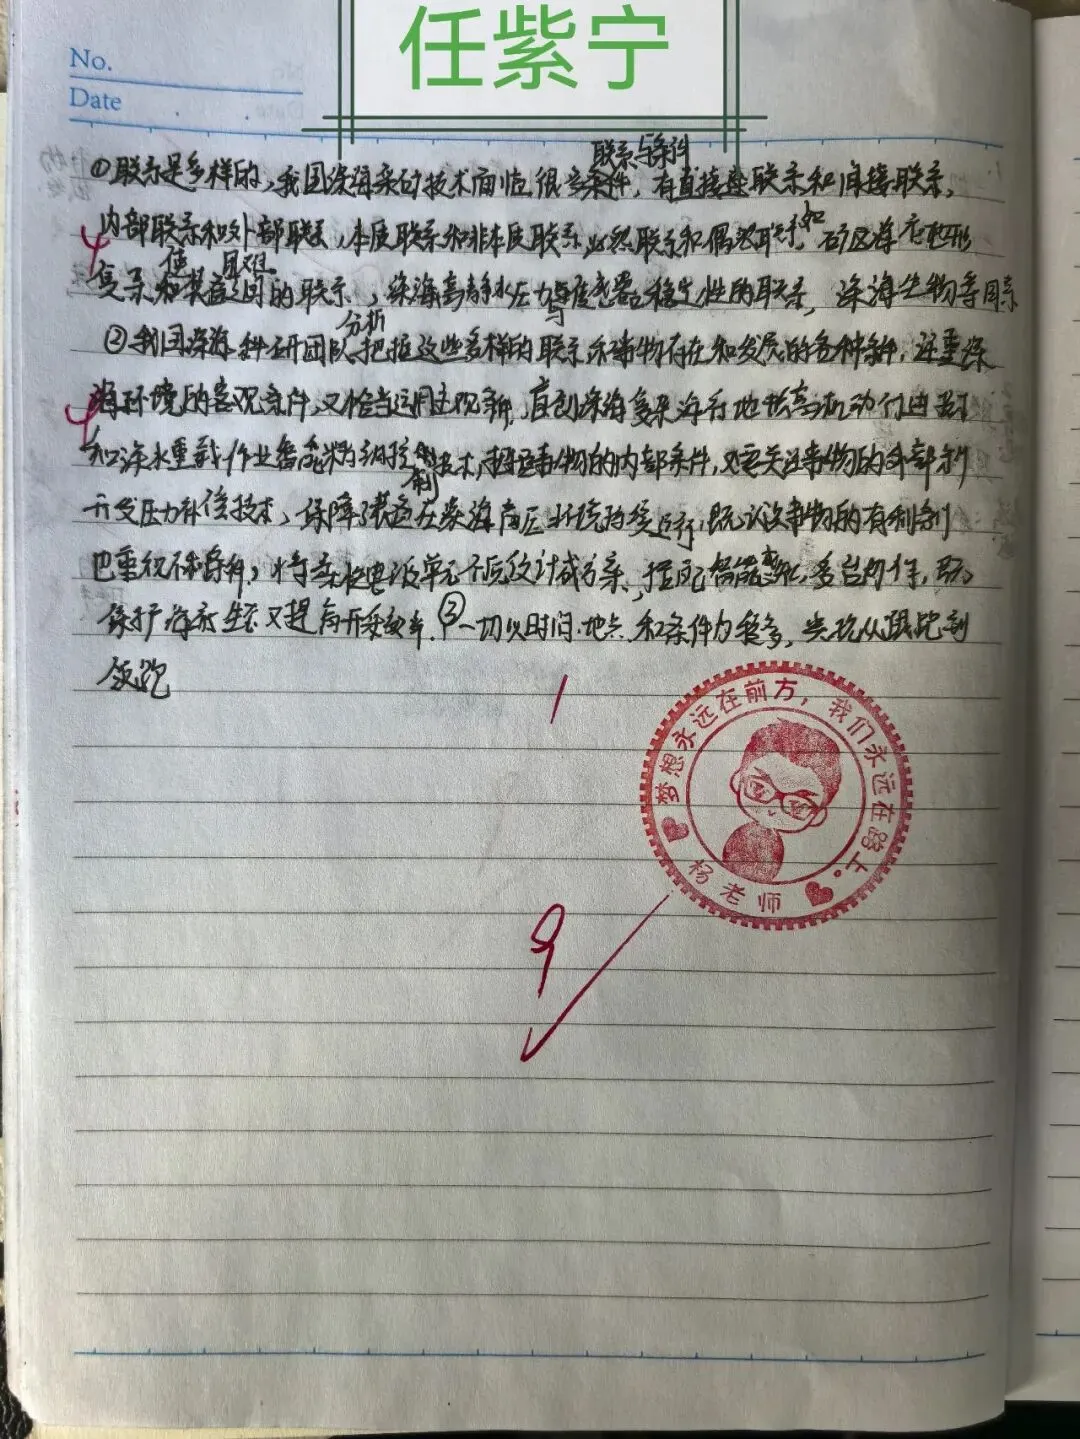
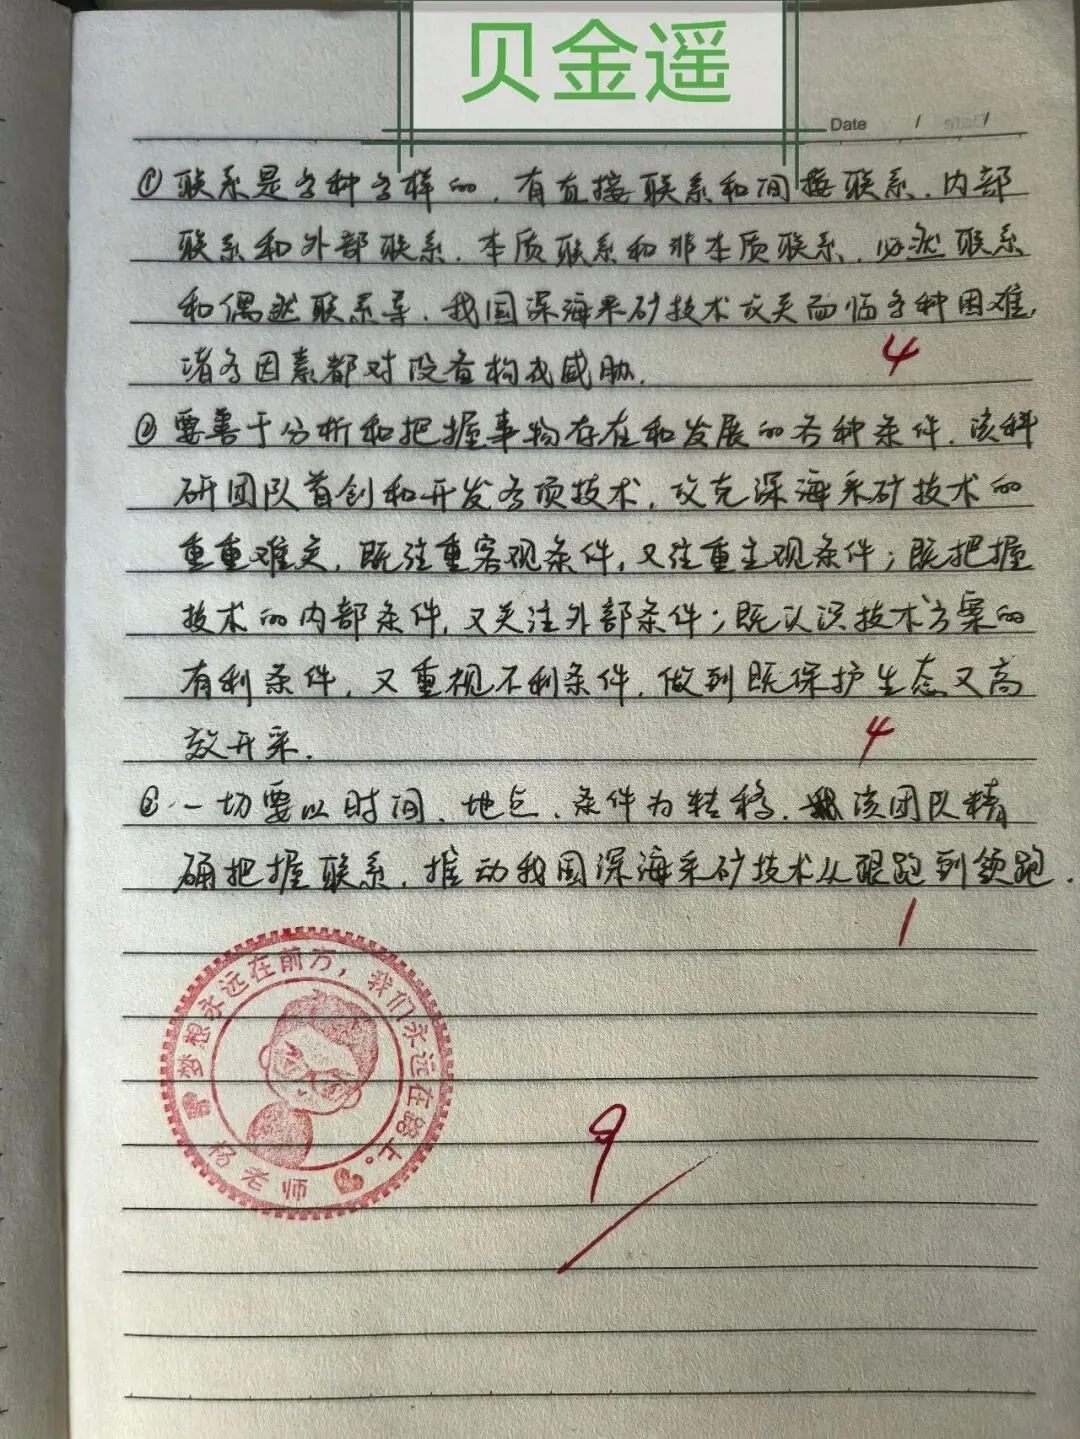
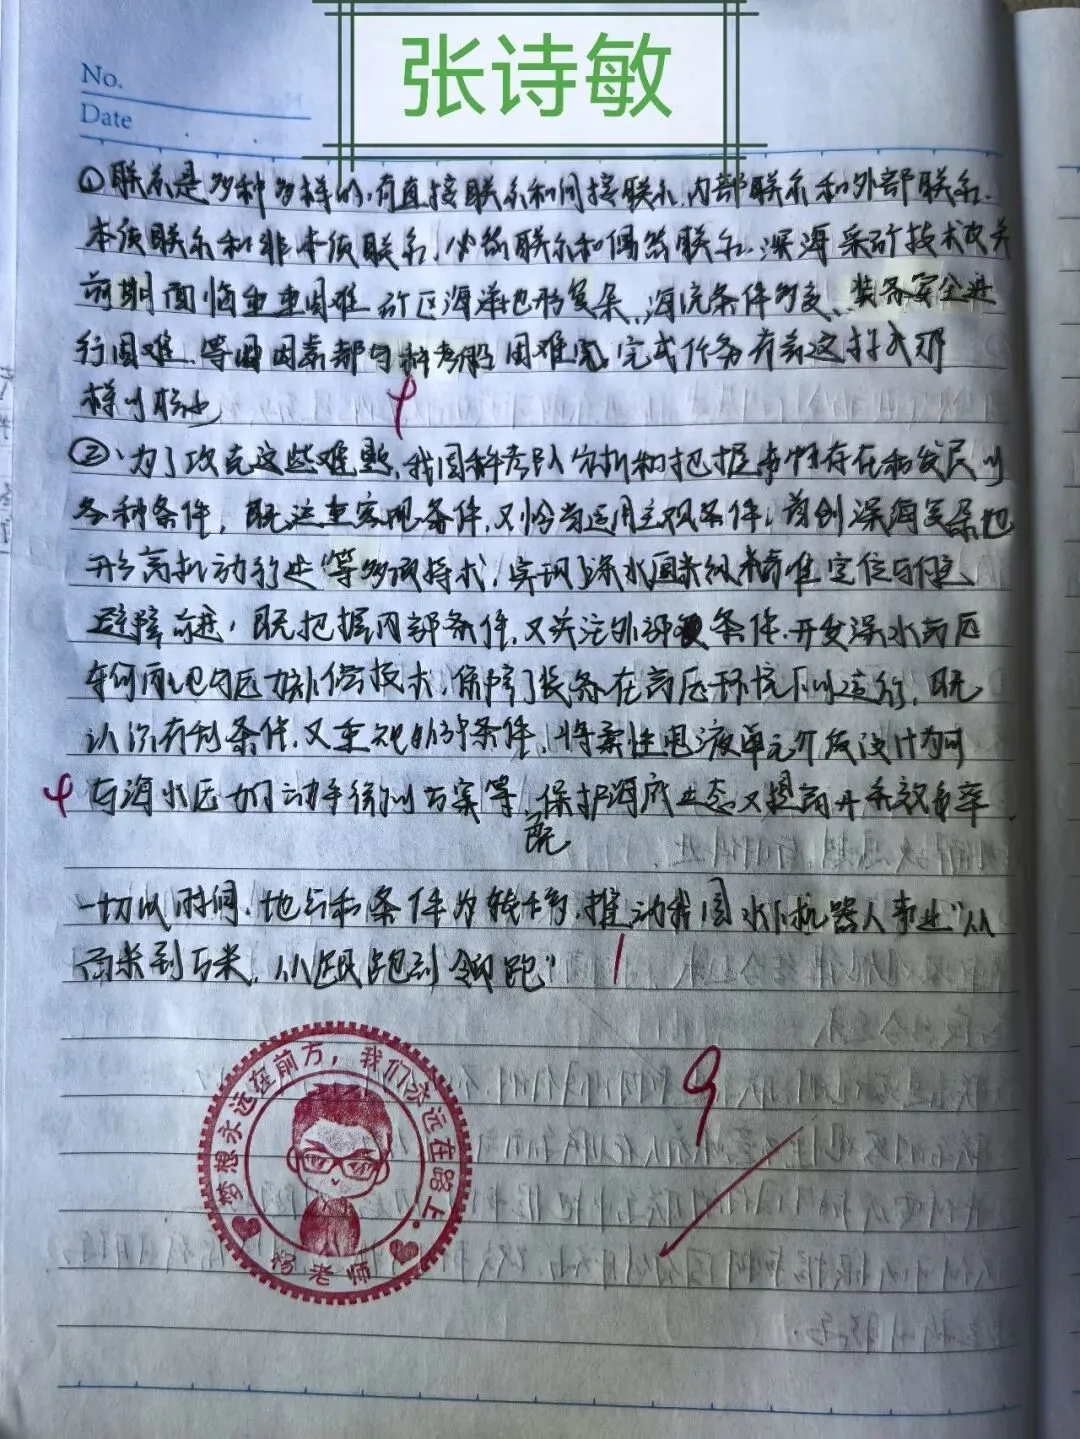
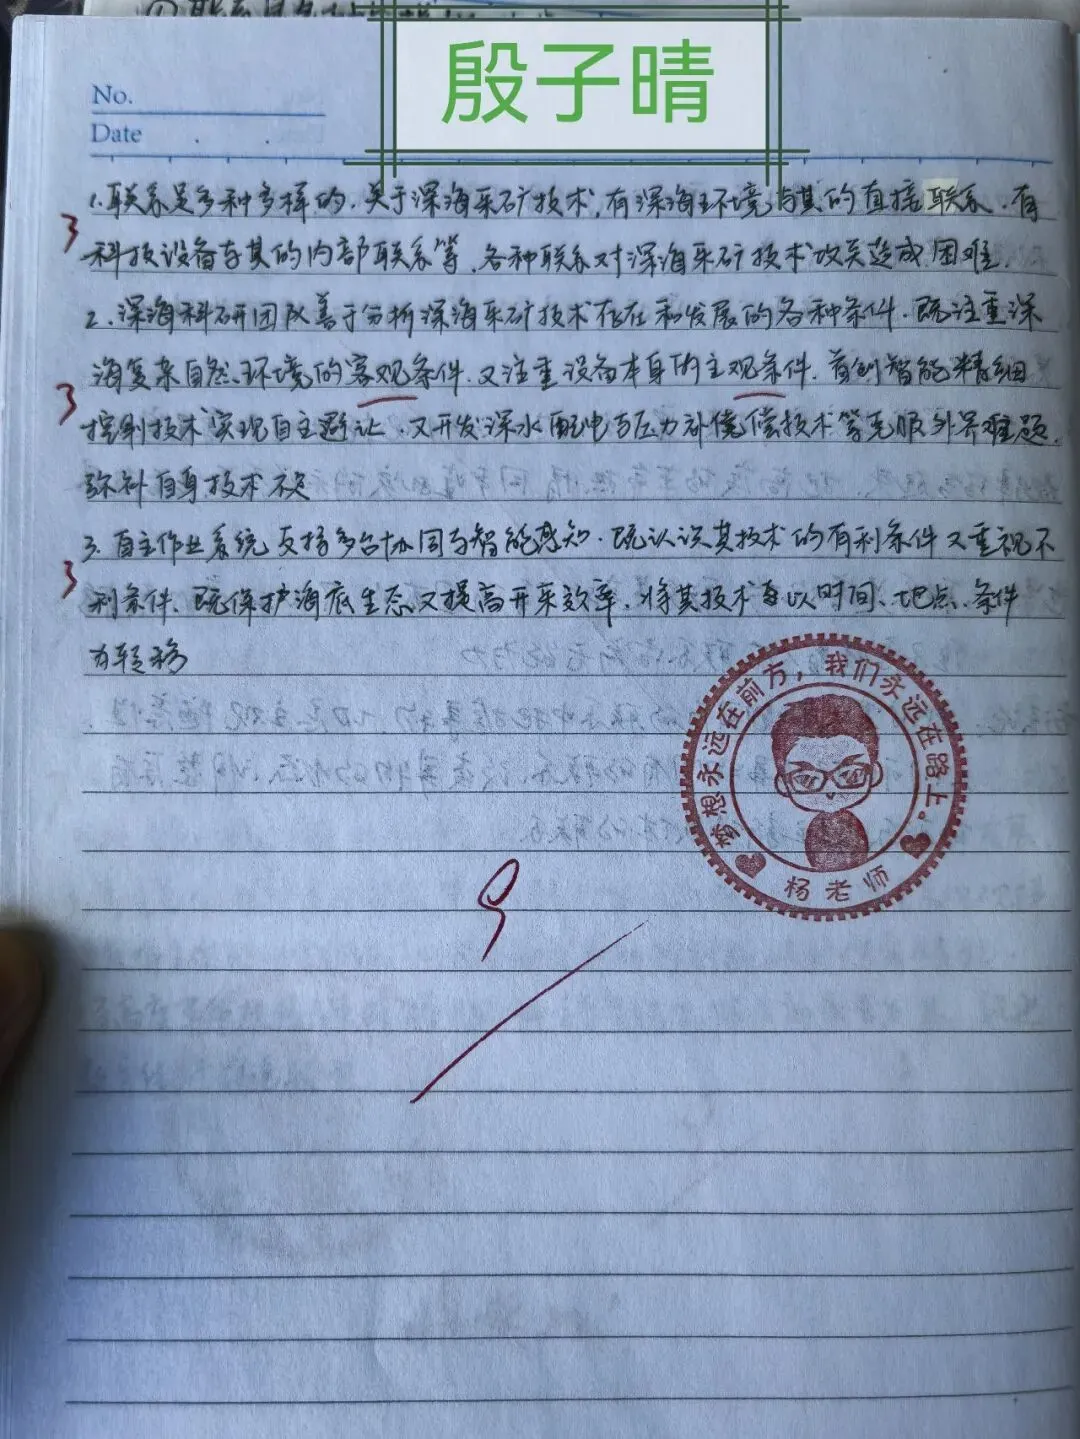
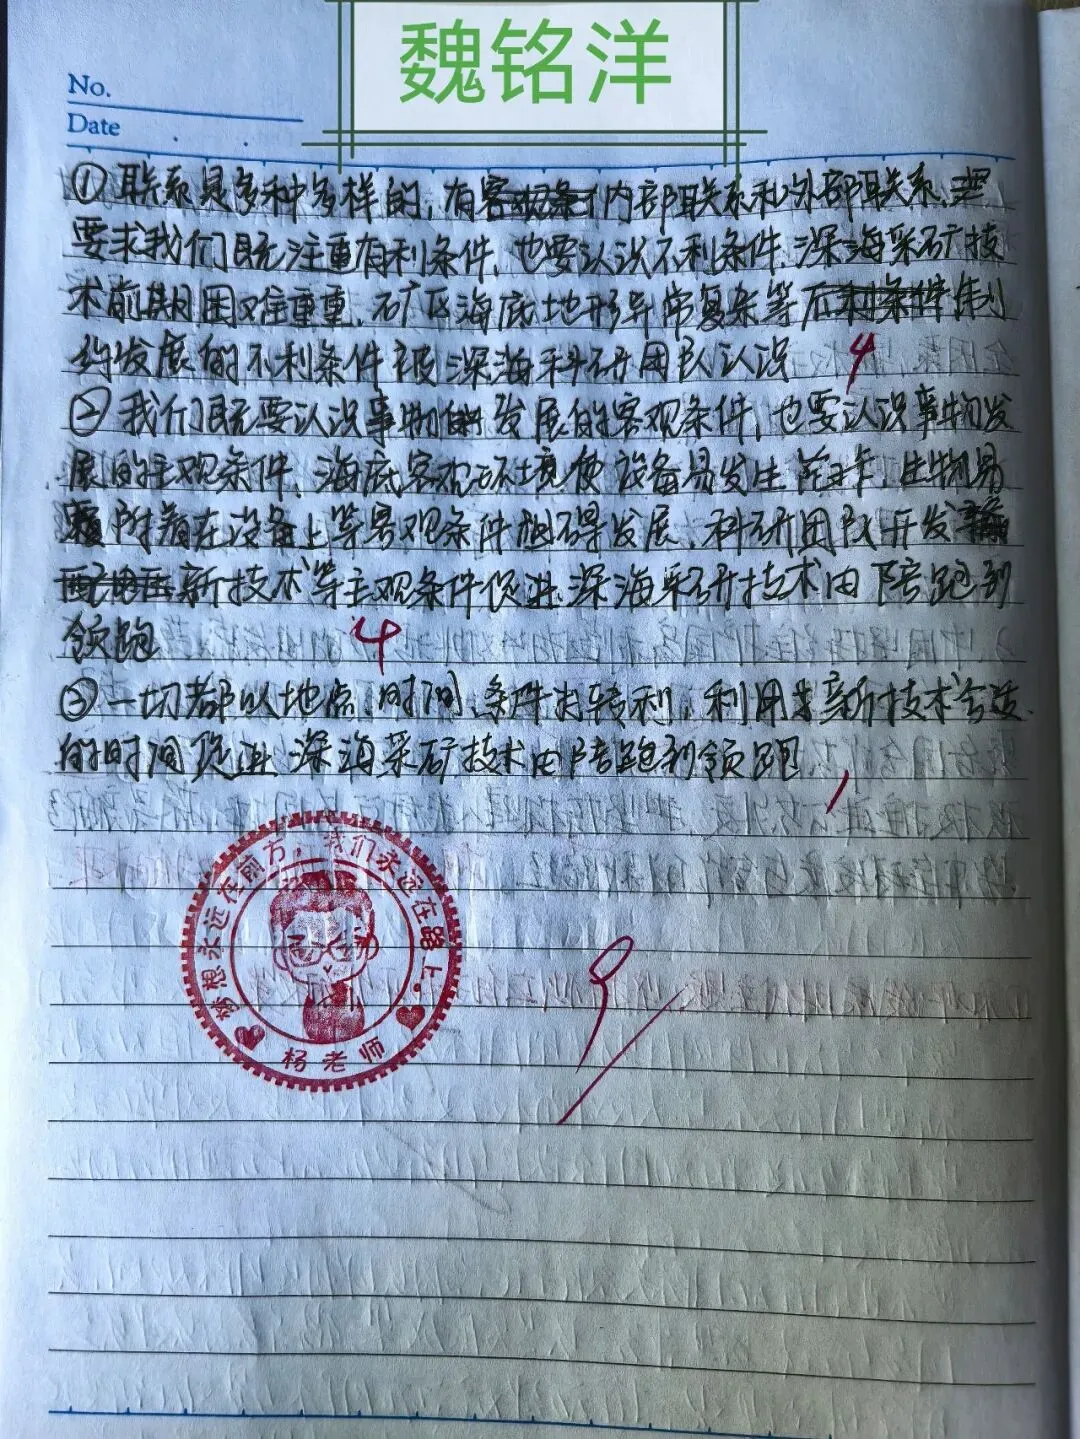
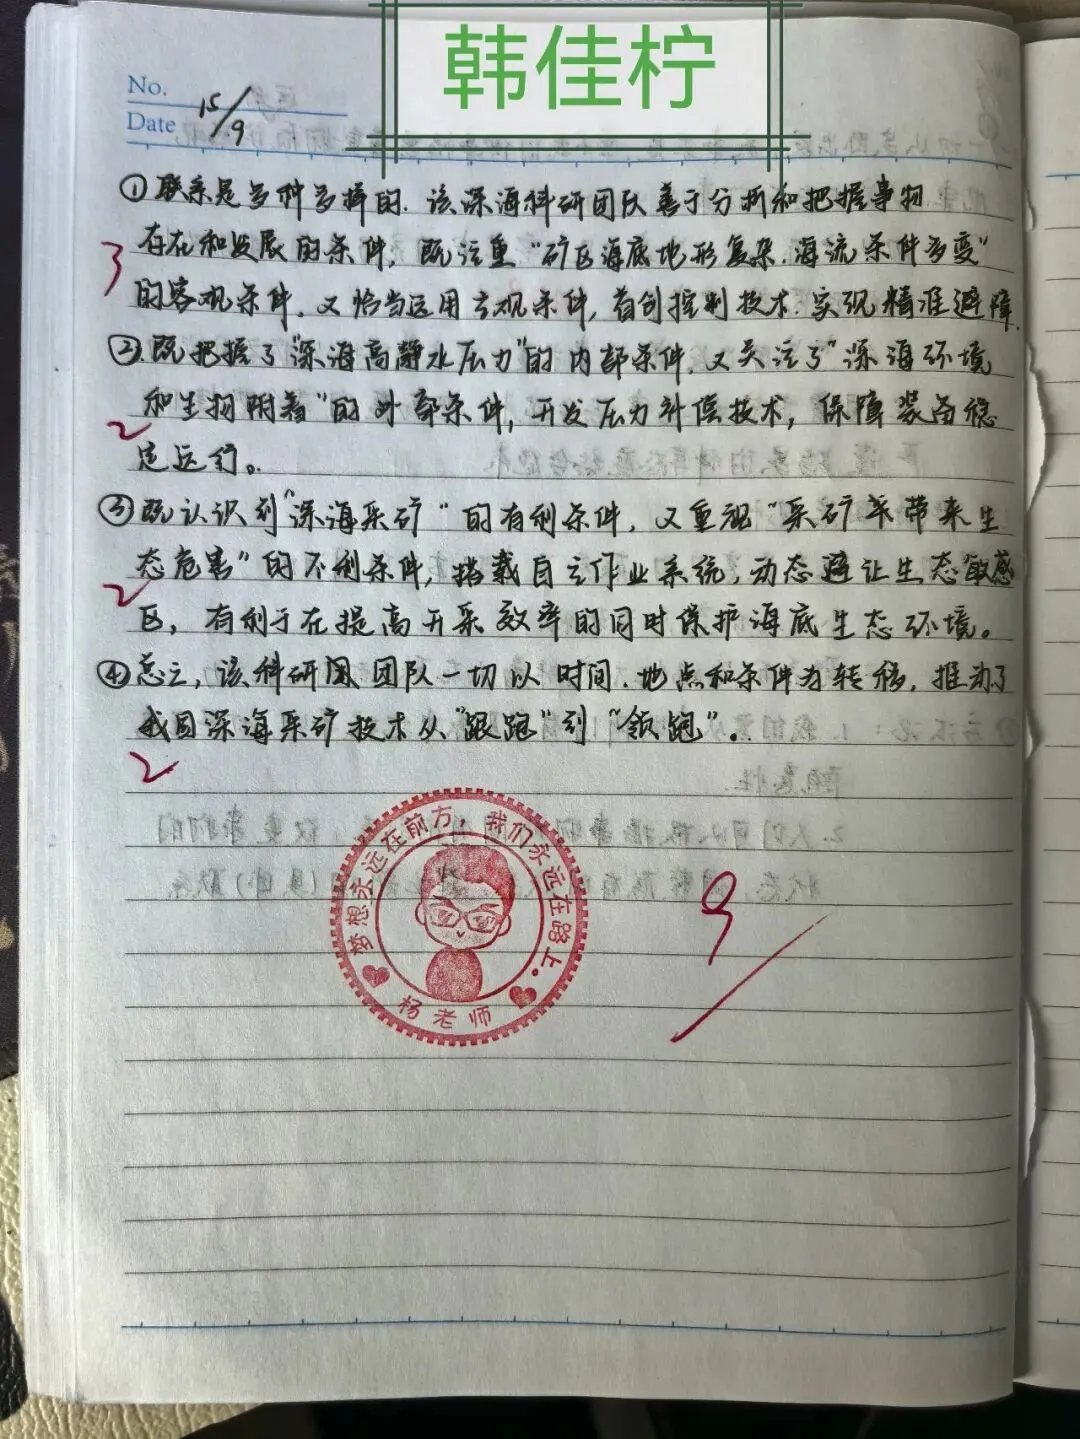
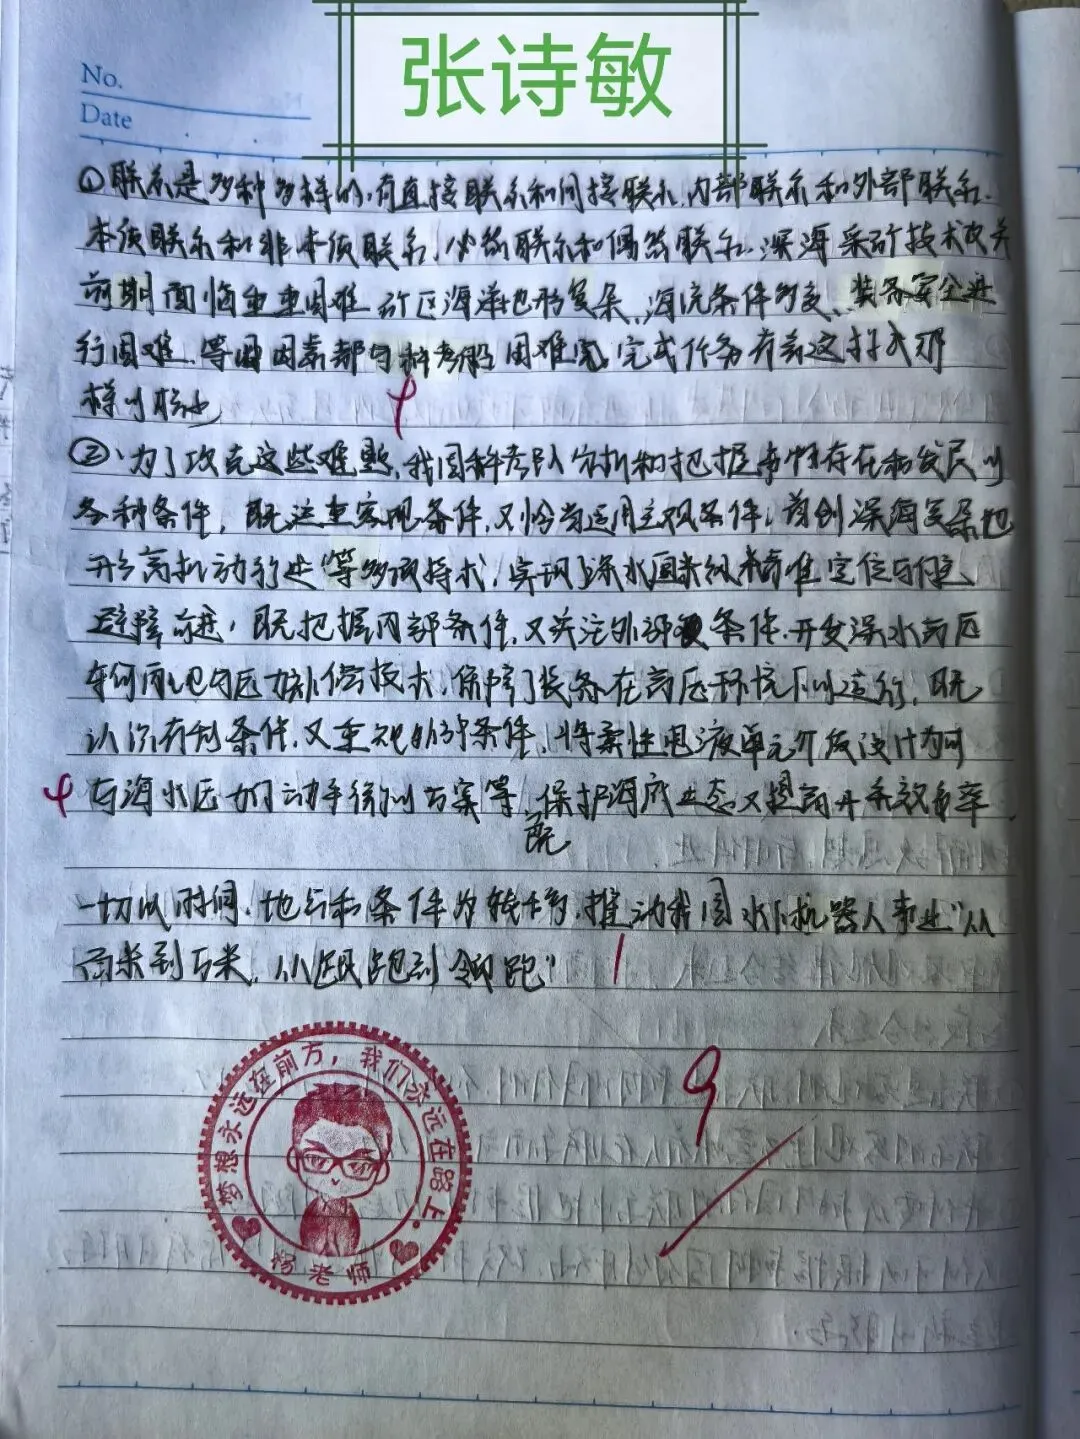
政治小测,“联系的多样性”原理解析材料,班级优秀试卷如下!
9月15日政治小测
阅读材料,完成下列要求。
2025年12月,我国“海洋地质六号”科考船圆满完成深海地质调查任务,在太平洋深水区实现6000米级深海遥控潜水器和自主式水下机器人首次联合高精度试验作业。
深海采矿技术攻关前期面临重重困难:矿区海底地形异常复杂、海流条件多变,装备安全行进困难,采集效率低下;深海高静水压力导致传感器信号稳定性下降,严重制约了设备的机动性和定位精度;深海高粘性稀软沉积物环境下作业设备易发生陷卡,加之深海生物附着等因素,均对装备的长期可靠性构成威胁。
为了攻克这些难题,团队首创深海复杂海底地形高机动行进技术和深水重载作业智能精细控制技术,实现深水厘米级精准定位与自主避障行进;开发深水高压输配电与压力补偿技术,保障了装备在深海高压环境下的持续稳定运行;将柔性电液单元介质设计为可与海水压力自动平衡的方案,同时搭载的自主作业系统支持多台协同与智能感知,动态避让生态敏感区,既保护海底生态又提高开采效率。
这支科研团队,正推动我国水下机器人事业“从百米到万米,从跟跑到领跑”。
结合材料,运用“联系的多样性”相关知识,阐述该深海科研团队是如何推动我国深海采矿技术从跟跑到领跑的。(10分)
参考答案:
科研团队把握联系的多样性,坚持一切以时间、地点和条件为转移,推动我国深海采矿技术实现从跟跑到领跑的跨越。(2分)
团队全面分析了复杂地形、海流,深海高静水压力、高粘性稀软沉积物等各种特殊环境对装备的影响,把握了外部联系与内部联系、本质联系与非本质联系。(2分)
团队在各种客观外部不利条件下,进行技术攻坚,把握内部条件,首创高机动行进技术、开发智能精细控制技术,变不利为有利条件,实现装备在复杂环境下的高机动性、高精度与高可靠性。(2分)
搭载智能感知与多机协同系统,动态避让生态敏感区,将生态保护融入技术目标,正确把握了直接联系和间接联系,分析了主观条件和内部条件,体现对人与自然可持续发展关系的前瞻性考量。(4分)
关注公众号,更多精彩内容。